不停车检测误差来源及称重单元布设技术方案研究
不停车检测误差来源及称重单元布设技术方案研究
【摘 要】通过对不停车检测误差来源的挖掘和分析,提出了已经研究和有待继续研究解决的问题,并就动态称重算法的一些研究成果做了分析比较,指出未来发展方向。以我国公路运输车辆科技治超为应用背景,客观认识在实际工程应用中各种动态称重系统的使用情况及目前仍然存在一些需要解决的问题,通过研究不停车检测常用的宽称重单元和窄称重单元对车速、加速度、轮胎驱动力、胎压、胎型、胎宽、运动轨迹影响以及在测量区跨道、变道、并行、变速等问题的分析,重点试验了胎压对石英晶体式或窄条式这类窄宽度称重单元的影响情况,并对不同宽度的称重单元适应高低车速精度差异一并验证,在掌握胎压和速度存在影响的前提下,研究采用窄称重单元和宽称重单元组合布设的解决方案,通过实际安装和验证,初步证实这种具有互补性的产品组合布设方案对真正实现5 级精度具有一定优越性,值得行业继续探索和研究。
【关键词】不停车检测;称重单元;误差来源;动态算法;胎压;组合布设;精度
引言
车辆超载检测是治超领域的重要组成部分,车辆超载是影响车辆行驶安全的首要因素,超重车辆长期处于超负荷运转状态,车辆的制动、操作等安全性能显著降低,极易发生爆胎、刹车失灵、钢板弹簧折断、车轴断裂等险情。据国外有关机构测算,如果行驶公路的车辆超载50%左右,公路正常使用寿命将缩短约80%。因此,准确测量运输车辆的实际载重对管理部门依法有效监督执法尤显重要。另外车辆的载重量大数据分析对公路和桥梁的设计有着十分重要的意义。据国内专家分析,车辆超限重量增加和其对路面的损害是呈几何数增长的,超限10% 的货车对道路的损坏会增加40%,一辆36t 的超限车辆对道路的毁坏程度相当于9600 辆1.8t 重的小汽车对道路的破坏;车辆如果轴重超过限值的30%,公路使用寿命就会缩短56%,使得公路维修费用剧增,路面使用寿命缩短。以我国公路运输车辆科技治超为应用背景,为确保公路的正常运行,促进公路运输业的健康发展,国家已提高治超的力度、投入与法律法规,如《国务院办公厅关于实施公路安全生命防护工程的意见》( 国办发〔2014〕55 号) 中提出“积极推动新技术和信息化手段的应用,不断投入交通技术监控等管理设备”。交通运输部在《关于加强公路路政执法规范化建设的若干意见》( 交公路发〔2014〕106 号) 中明确指出“争取地方政府及相关部门支持,加快试行和推广公路路政非现场执法,逐步减少路面执法人员,提高执法工作效率”。《治理公路违法超限运输管理办法》( 部2 号令修订稿) 中要求“公路管理机构应当根据保护公路的需要,在货物运输主通道、重要桥梁入口处、高速公路入口处等公路网的重要路段和节点,设置车辆称重检测等技术监控设备,依法查处违法超限运输行为”。
1:不停车检测误差来源和有待继续研究解决的问题
不停车检测完全属于动态称重,车辆以某个速度通过轴重测量区间,由该区间布设的平板式、弯板式、石英晶体式、窄条式、窄板式等各类称重单元实施轴重检测,由于轮胎对称重单元台面的作用时间很短,而且作用在台面上的力除真实轴重外,还有许多客观或主观因素产生的干扰问题,如:车速、加速度、轮胎驱动力、胎压、胎型、胎宽、运动轨迹影响以及在测量区跨道、变道、并行、变速等复杂情况是不停车检测的主要误差来源。这些因素给动态称重实现高精度测量造成很大困难,实际应用超出5 级检测误差规定的情况比较普遍。因此,在随机不确定的干扰因素作用下如何准确测量真实重量,一直是动态称重系统的技术难点和关键。
1.1:通过研究有效的动态称重算法,可以减小一部分干扰信号的影响。由于汽车振动干扰是低频信号,轴重信号也是低频信号。因此,用简单的滤波方法不能有效去除各种低频干扰。在动态算法研究方面,研究内容主要包括去噪预处理和轮轴重量计算两部分。工程应用上,去噪预处理主要采用平均值滤波法和FIR 数字滤波法。平均值滤波法对随机性白噪声滤波效果明显,但是会降低有效信号幅值,造成测量结果误差。FIR 数字滤波法是利用有效信号与干扰噪声处于不同频带范围的特点,设计(高通、低通、带通)数字滤波器,对周期性干扰具有明显的滤波效果,但是随机信号抑制效果不理想。在轮轴重量计算方面,根据称重单元受力面宽度的不同,可分为宽称重单元(如平板式900mm 宽)和窄称重单元(如石英晶体式50mm 宽、窄条式70mm宽)两种,其中宽称重单元为受力面积大于车轮的轮迹宽度,其波形的峰值就可以表征当前车轮的轮重。窄称重单元为受力面积小于车轮的轮迹宽度,此时需要对波形进行积分,利用积分值表征当前车轮的轮重。由于动态称重是一个多因素耦合、复杂动态测量过程,影响车辆动态称重结果准确性的因素很多。为此,国内外研究机构和学者针对动态称重精度开展了多方面的探索研究。DV 法、系统辨识法、神经网络法陆续应用于动态称重技术中,取得了一定的效果。DV 法首先测量车辆的加速度、速度和位移数据,通过数值方法来求解微分方程组,进而求出汽车轴重信息。该方法缺点在于测量的变量多,容易受噪声干扰。系统辨识法是建立称重系统的输入输出响应模型,利用该模型反求车辆轴重。
该方法测量精度较高,适应于高速测量,但对模型适用性及关键参数求解精度要求高。神经网络法是一种由数据驱动的建立称重模型的方法,将影响轴重测量结果的因素作为神经网络的输入,汽车轴重作为神经网络的输出,通过试验采集大量数据作为神经网络的训练集,通过设置合适的损失函数,训练神经网络输入和输出的映射关系。其优势在于具有良好的非线性映射能力(对复杂模型具有重大优势),并行计算(提升运算速度),较高精度和自适应的优点。缺点在于需要大量的试验样本进行训练,数据获取成本高。就未来发展方向而言,随着物联网大数据、人工智能等技术的逐渐导入,有待继续研究动态算法模型,希望依靠这些新的技术手段和方法持续优化动态称重算法问题。
1.2:在实际工程应用中,根据各种动态称重系统的使用情况,目前仍然存在一些需要解决的问题:
(1)在动态称重系统研制方面,称重单元作为超载检测产品的核心部件,是确保治超检测设备性能的基础。现有的宽称重单元和窄称重单元,其内部应变片或传感单元通常采用并联方式连接,无法区分称重位置,不能智能判识轮胎宽度,因此难以解决有两车跨道并行时的车辆位置及轮胎胎压面积判识问题,并且跨道时测量精度也有限,稳定性有待进一步提高。
(2)在测量精度方面,动态称重信号处理是称重系统的关键技术,工程上还停留在均值(宽称重单元)或积分值(窄称重单元)的简易重量提取算法,在实际检测过程中,难以适应环境因素(温度、湿度、胎压、路面平整度等)及不规范行车等因素干扰,存在较高的误检、漏检安全隐患,易引起执法纠纷。
(3)在智能识别方面,超重的深层次原因在于利益驱动。在相当长的一段时期内,超重现象难以根除。需要研究基于新型称重单元,实现输出信号的车辆胎印(包括胎宽、单双胎和胎型)、速度(包括车速与加速度变化)和轴距测量算法,并识别车辆跨道、变道、并行和加减速等异常行驶状态。智能识别部分车辆千方百计寻找动态称重系统漏洞,通过急停、超慢速行驶等手段,躲避系统无法识别与超重处罚的问题。
2:关于轮胎胎压大小对动态称重标定与应用及称重单元布设技术方案研究
根据货运车辆相关标准获知,车辆正常的轮胎胎印长度在225mm 以内,所以对于像平板式(如900mm 宽度)这类宽称重单元而言,实际是整轮称重方式,轮胎气压大小导致胎印不一致的情况下,不太会造成标定和实际使用相关明显误差。但对于像石英晶体式(如50mm 宽度)和窄条式(如70mm宽度)的窄称重单元而言,属于轮胎局部称重方式,理论上其轮胎气压大小会造成一定的误差。我们把轮胎压在路面的压强用P 表示,轮重用F 表示,轮胎接触路面的面积用S 表示,即可用压强公式表示为:P=F/S,对窄称重单元而言,在轮重F 不变的前提下,我们通过充放轮胎的空气来使得其气压大小发生改变,用特殊的方法测量轮胎接触地面的胎印长度,根据试验获得经过窄条式(70mm 宽度)称重单元的一组数据,绘制出单胎轮轴和双胎轮轴的轮胎接地长度(亦即胎印)与重量系数关系如下图1 和如图2所示。
图1 单胎轮轴
图2 双胎轮轴
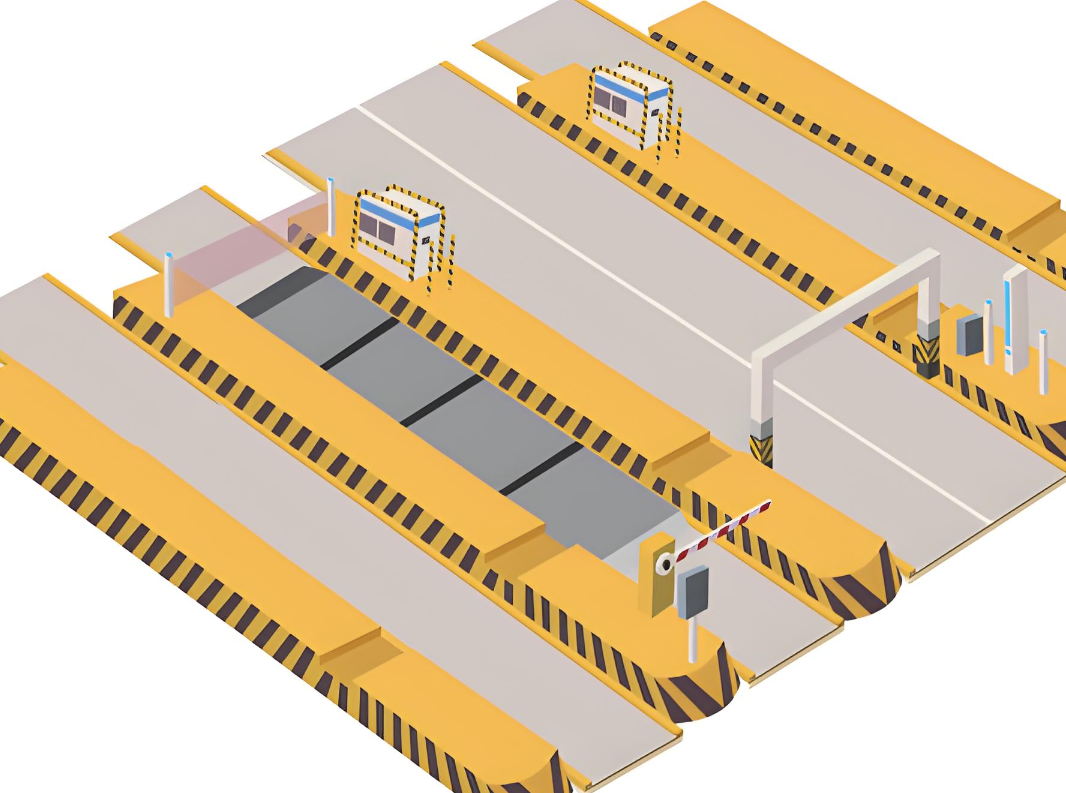
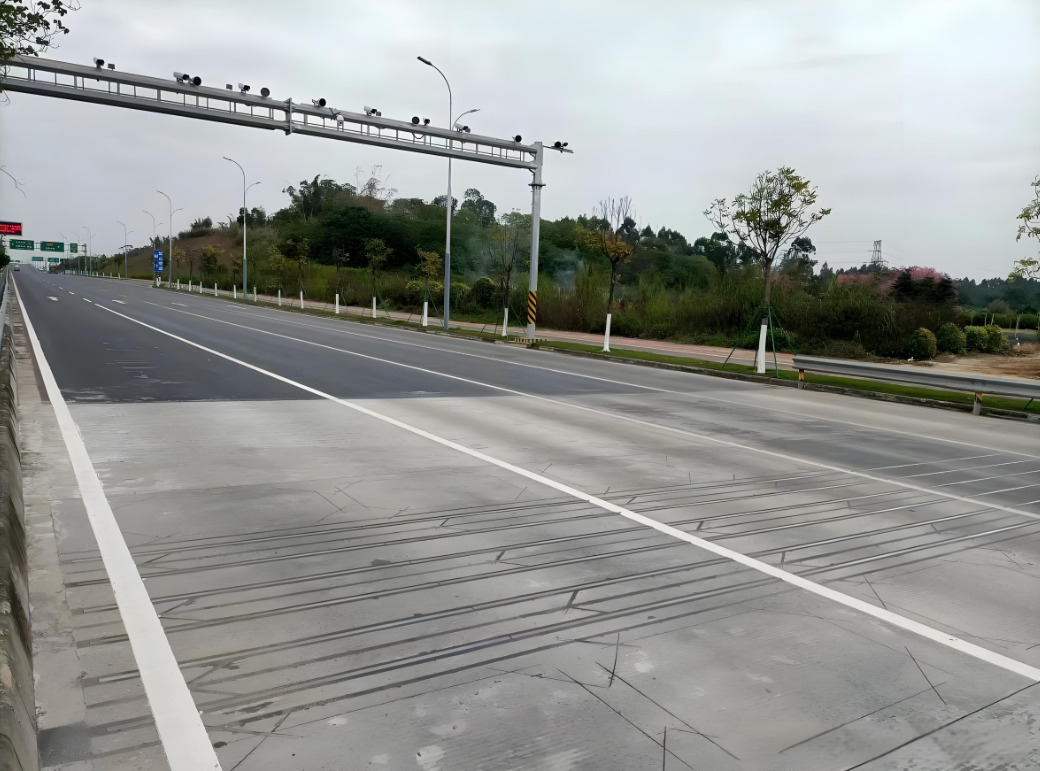
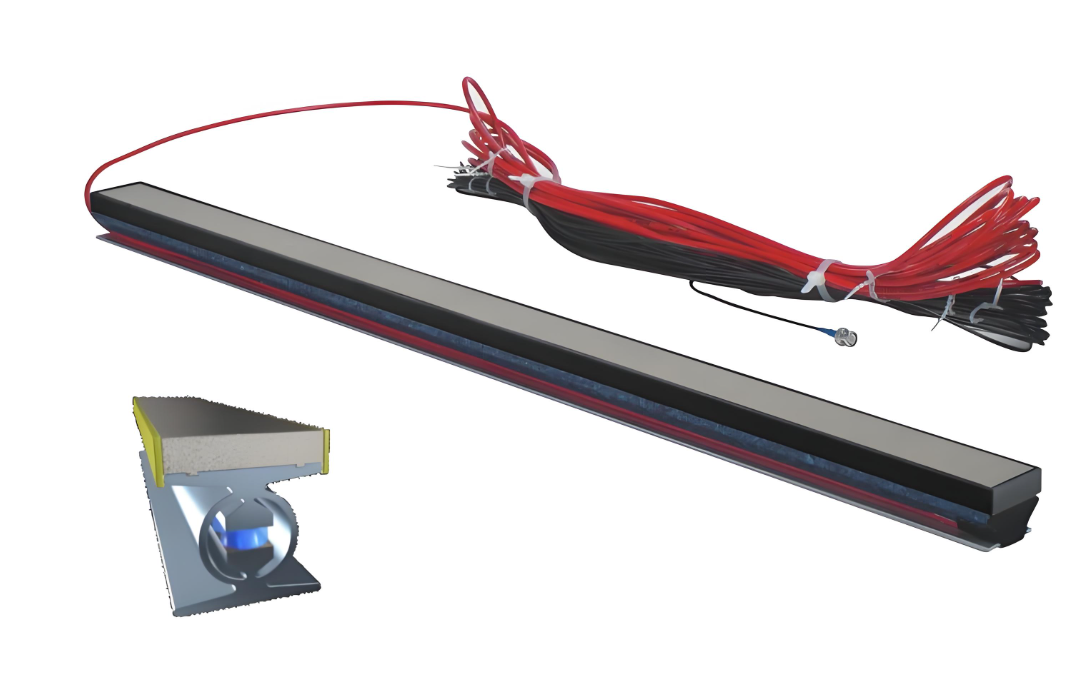
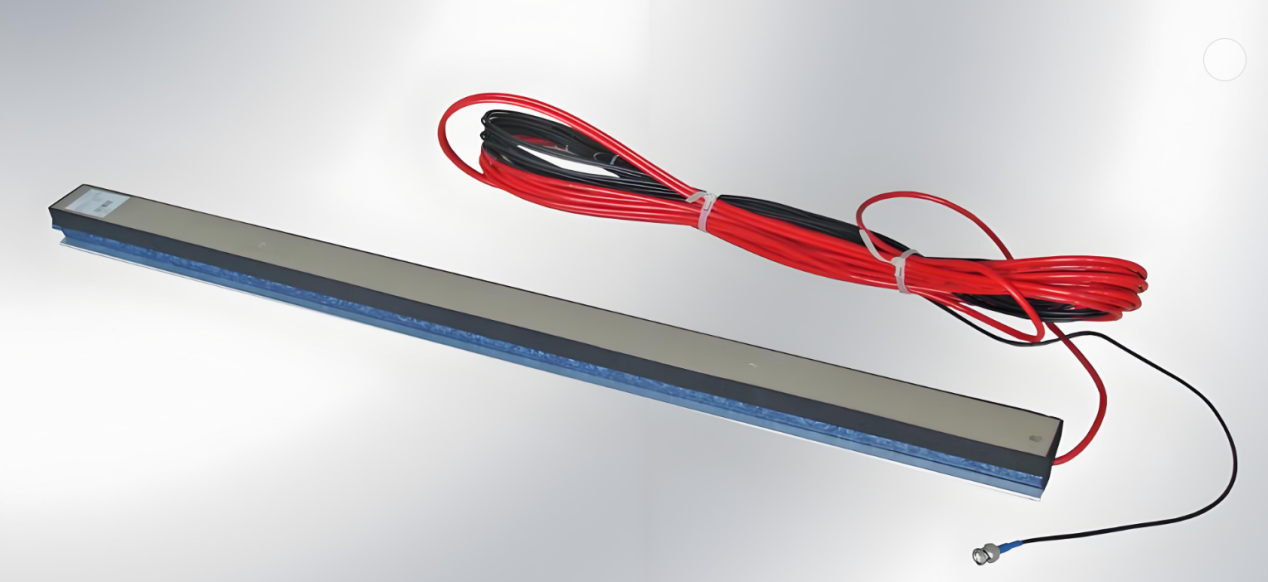
从图中可以看出,轮胎气压不同会导致轮胎接触地面的长度变化,图中重量系数实际是P 和S 变化形成的比例系数,通过数据分析和图示得出:在轮胎充放气让轮胎气压发生改变的情况下,经过测量区的窄条式称重单元时,同一个轮的接地长度与重量系数有线性关系,但不同的气压下车轮对应的线性系数起始范围不同,数据拟合的重量系数也不同。进一步分析,我们测量发现轮胎气压改变时,轮胎接触地面的胎印宽度变化并不明显,胎印长度(即行车方向胎印长度)变化比较明显,也就是说窄条式称重单元宽度70mm 与胎印宽度的乘积得到的施加在称重单元上的轮胎压力面积也未发生明显改变,那么当放气引起轮胎气压不足时的压力面积会直接引起轮胎接触路面的总面积发生明显改变。根据图中车辆的标识曲线及实测数据分析得出:由单轴拟合采用的9组数据,5 辆车中,九成新的12 车胎压偏高,使得拟合系数偏大,所得重量值偏小。代入所有数据时,八成新的15 重车(未放气)比同一辆15 重车(放气)胎压偏高,所得重量值偏小。125 车很旧,胎压小,实际重量系数较大,而拟合的重量系数偏小,代入算得重量值偏大。通过以上的试验和分析,我们得出轮胎气压大小会给由窄称重单元构建的动态称重系统造成误差的结论。因为轮胎气压在实际车辆中是未知的,和每个轮胎的气压并不是一直标准的,几乎无法实现通过气压大小来实现其称重误差模型建立与补偿措施,所以在实际中都是忽略了窄称重单元因为胎压原因导入的称重误差。此外,在实际中,宽称重单元虽然不受胎压影响,但对于速度大于80km/h 甚至60km/h 时动态精度也比低于此速度下变差,宽台面意味着高速动态响应及精度随着车速的升高也有不理想的一面,整个系统要真正做到5 级精度,使用中也完全符合5 级精度的标准其实还是存在很多探索研究意义的。目前窄称重单元至少埋设2 排,石英晶体式的有埋设4 排以上的应用,但增加排数对减少跳轴等情况的精度提升有作用,对胎压影响依然不起作用,为此我们想寻找一种既能在低速60km/h 以下保持精度优势,又要满足车速60km/h 以上保持精度优势,实现产品技术特性优势互补,达到宽速度范围能更准确称重的技术解决方案,提升整个不停车检测系统的精度优势。我们采用窄称重单元(如70mm 宽度的窄条式)和宽称重单元(如300mm 宽度的窄板式)组合布设的解决方案,将其构建成一套动态称重系统,见下图3。
图3 2排窄条式和1排窄板式组合布设方案
我们依照图3 的布设方案完成的试验现场安装情况见图4。
图4 窄条式和窄板式称重单元安装现场
以比较难称量准确的4 轴车为例,经过该试验现场初步取得的实测数据结果见图5,我们发现这种布局优势明显,可以对高速和低速实现有效的测量速度全覆盖,300mm 宽度的窄板式称重单元既互补了轮胎胎压变化的影响,也互补了70mm 宽度的窄条式称重单元对低速10km/h 以下精度不理想的不足,这种具有互补性的产品组合布设方案,无须通过传统的增加排数的方式重复式的想改善精度而增加成本,值得行业继续探索和研究。展望未来,站在提高不停车检测精度的立场,我们还有很多值得研究探索的课题,希望行业工程技术人员能继续探索,为这个领域的产品应用创新做出科技贡献。
动态汽车衡计量特性远程核查的测量不确定度分析
石英式动态称重传感器
相关文章