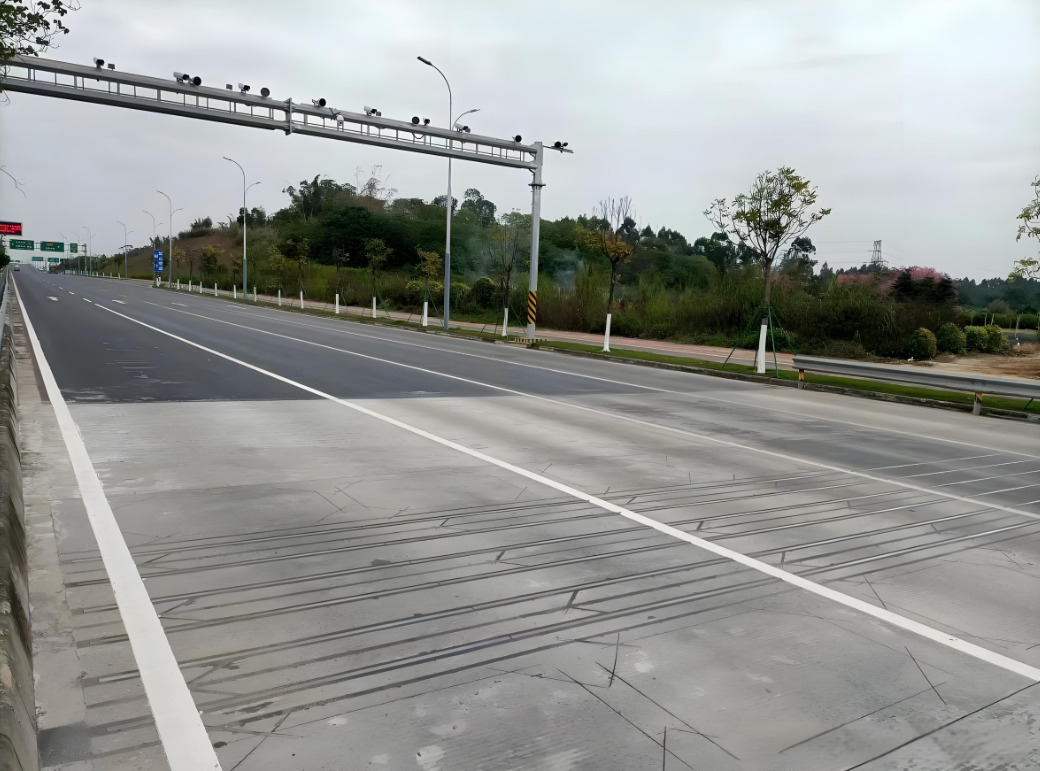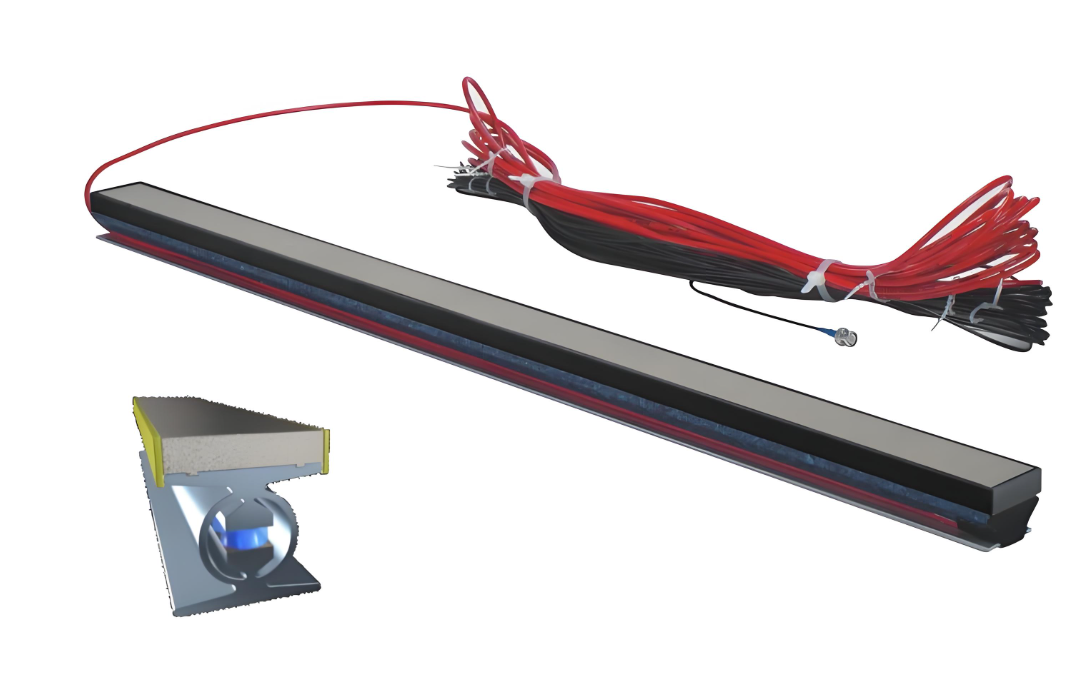
Анализ неопределенности измерений удаленной проверки характеристик измерения динамической шкалы грузовиков
Анализ неопределенности измерений удаленной проверки характеристик измерения динамической шкалы грузовиков
Ключевое слово:Динамическая шкала грузовикаВдинамическое взвешиваниеВдинамические масштабы
【Абстрактный】: Текущая частота периодической калибровки для автоматических масштабов автомобильных транспортных средств (в дальнейшем, называемом динамическими шкалами грузовиков) постепенно не может удовлетворить потребности действующих правоохранительных работ за пределами площадки. Информационные технологии необходимы для реализации дифференцированного и точного тестирования, чтобы обеспечить надежность взвешивания данных. В этой статье устанавливается модель оценки неопределенности измерения, основанную на методе удаленной проверки метрологической эффективности, анализирует источники различных неопределенности и фокусируется на воздействии аномального вождения, скорости, расхода топлива и т. Д. На неопределенность измерения динамического взвешивания. С технической точки зрения, он обеспечивает аналитическую основу для надежности динамических данных о взвешивании и технической поддержки для точного использования динамического взвешивающего оборудования на шоссе.
яntroduction:
Перегрузка транспорта на автомагистралях может повредить дорожным и мостовым сооружениям, легко вызывая дорожные аварии и угрожая безопасности жизни людей и имущества. С 2013 года различные регионы по всей стране последовательно выполняют работу в правоохранительных органах, занимающихся не площадью для контроля за перегрузкой на шоссе, серьезно расстраивая серьезные нелегальные по сравнению с ограниченным транспортным поведением и обеспечивая безопасность транспортного транспорта дорожного движения. Динамическая шкала грузовиков является ключевым оборудованием для взвешивания в системе правоохранительных органов, не являющихся участками, для контроля перегрузки на шоссе, а его точные и надежные значения измерения являются предпосылкой для реализации технологического контроля перегрузки. Однако из -за того, что динамические масштабы грузовиков измеряют движущиеся грузовые транспортные средства, их точность измерения тесно связана с привычками вождения водителя, скоростью эксплуатации транспортных средств, структурным типом и другими факторами. Согласно неполной статистике, средняя скорость проверки динамических масштабов грузовиков, установленных на определенной участке дорожного движения, остается на уровне около 65% после одного эксплуатационного цикла (обычно 6 месяцев). Значительное количество динамических масштабов грузовиков, после некоторого периода времени, больше не может поддерживать точность измерения на уровне калибровки. На самом деле, такойдинамические масштабыуже считаются неточными, и в результатах общего веса транспортного средства существует большая неопределенность, что представляет риск для шоссе по сравнению с ограниченным правоохранительным органом. Решить проблему неточного измеренияДинамические масштабы грузовиковВ течение калибровочного периода, учитывая стоимость тестирования, в исследовании проекта предлагается метод удаленной проверки для динамических шкал грузовиков на основе технологии Интернета вещей, которая реализует дифференцированные и точные тестирование динамических шкал грузовиков в нефтезащитных точках правоохранительных органов в течение периода калибровки, чтобы улучшить достоверность динамических данных о взвешивании динамических шкал.
1: механизм удаленной проверки
Удаленная проверка - это применение технологии Интернета вещей для оценки соответствия динамической масштабам динамических шкал, не являющихся правоохранительными точками, с помощью методов удаленной проверки. По сравнению с ежедневной периодической проверкой, его метод удаленной проверки имеет значительные отличия от традиционных методов проверки. Удаленная проверка достигается путем прохождения провереннойдинамические масштабыЧерез согласованный справочный автомобиль на регулярной рабочей скорости. Адинамические масштабыПередает соответствующие результаты взвешивания, операционную скорость и данные изображения в систему проверки через Интернет вещей. После расчета системы проверки он определяет, является ли динамическая ошибка измерения провереннойдинамические масштабыостается в соответствующем ограничении контроля. Ограничение управления устанавливается в соответствии с требованиями ошибок, проверенным во время использованиядинамические масштабы(Обычно рассматривая вдвое больше ошибки во время проверки), когда ошибка динамического измерения проверенной динамической шкалы грузовиков приближается или превышает соответствующий предел управления, система проверки предоставит соответствующую предупреждающую информацию, чтобы напомнить пользовательскому устройству динамической шкалы грузовиков для анализа и обработки его своевременно, повышая надежность масштабного обеспечения взвешивания и работы динамического шкалы грузовика.
2: Математическая модель для удаленной проверки
Удаленная проверкадинамические масштабыфактически является процессом сравнения результатов измерения, загруженных через Интернет вещей с эталонным общим весом стандартного транспортного средства проверки. Чтобы улучшить достоверность удаленной проверки, также следует учитывать неопределенность динамических результатов измерения данных о взвешивании в процессе проверки. Эта статья посвящена фактическим условиям труда динамических масштабов грузовиков в непоставочных правоохранительных точках, таких как скорость и ненормальное вождение, и предлагает метод оценки неопределенности.
Динамическая шкала грузовиков не участки правоохранительной системы для перегрузки обычно устанавливается на обычных дорожных поверхностях с диапазоном скорости взвешивания (0,5-100) км/ч. Взвешивающая структура в основном включает нагрузку оси, кварц, плоскую пластину, узкую полосу, изогнутую пластину и другие формы. Уровень точности общего веса транспортного средства в основном уровня 5 и уровня 10 [4]. Удаленная проверка следует за планом проверки, используя эталонный автомобиль для проведения одного или нескольких тестов по шкале динамических грузовиков. Результаты испытаний загружаются в систему проверки, а затем результаты проверки рассчитываются в соответствии с Формулой 1, чтобы оценить, находится ли динамическая шкала грузовиков в нормальном состоянии на основе установленных ограничений управления. Транспортные средства для проверки (справочные транспортные средства) могут использовать социальные стандарты общественного измерения, такие как транспортные средства для инспекции из различных юридических учреждений измерения, или использовать конкретные социальные транспортные средства, такие как транспортные средства для спасения дорог, которые взвешивают весь автомобиль через контролируемые инструменты взвешивания. Отличается от периодической калибровкидинамическая шкалаS, Удаленная проверка. Справочные транспортные средства могут выбрать один или несколько из следующих транспортных средств на основе фактических условий эксплуатации дорожного движения: жесткие транспортные средства с двойной осью, три оси/четыре оси жесткие транспортные средства, сочлененные транспортные средства с четырьмя или более осьми и т. Д. [В качестве проверки проверки транспортных средств]. Во время проверки эталонный автомобиль проходит через проверенныйдинамические масштабыНа обычной рабочей скорости и система удаленной проверки загружает собранные данные о взвешивании, данные о рабочей скорости, полученные данные изображения и т. Д. На платформу системы проверки для расчета и обработки.
В формуле: - Относительное значение измерения динамической ошибки проверенного транспортного средства для динамического грузовика;
TMF -REF - проверьте общий вес контрольного автомобиля;
TMF - проверка проверки общего веса, отображаемого динамическим балансом;
1):Когда | |> 2MPEV, это указывает на то, что динамическая производительность провереннойДинамическая шкала грузовикапревысил требования к ограничению управления, и его динамическая ошибка измерения больше не может соответствовать требованиям использования. Предупреждающее сообщение должно быть дано, и использование должно быть приостановлено до тех пор, пока ремонт не будет завершен, а калибровка снова будет квалифицирована перед использованием;
2):Когда MPEV
3):Когда | | ≤ MPEV, это указывает на то, что динамическая производительность проверенной динамической шкалы грузовика является нормальной и должна управляться в соответствии с нормальным оборудованием. Максимально допустимая абсолютная ошибка (MPEV) общего веса транспортного средства во время динамического взвешивания показана в таблице 1.
Таблица 1 Максимально допустимая абсолютная ошибка общего веса автомобиля MPEV
Уровень точности | Максимальная допустимая абсолютная ошибка общего веса транспортного средства MPEV |
5 | 2,5% |
10 | 5,0% |
3: Анализ и расчет источников неопределенности
Основываясь на анализе характеристик системы удаленной проверки для динамических шкал транспортных средств и динамического взвешивания правоохранительных органов, источников неопределенности измерения для ошибок динамического взвешивания, в основном, состоят из двух частей: первая часть-это компонент неопределенности, введенные во время Resoption Resecutor-Resection, в целях, в целом, в том числе в резолюции, в основном, включающих вмещаемость, и приезжайте к измерениям, и приезжайте к эфир. Потери потребления во время удаленной проверки транспортных средств для проверки; Вторая часть состоит в том, чтобы проверить компоненты неопределенности, введенные при измерении общего веса транспортного средства по шкале управления. Этот метод проверки принимаетдинамические масштабы В качестве примера DCS-30B установлен в точке правоохранительных органов, не являющихся участками (с максимальной нагрузкой оси 30T, динамическим значением деления 50 кг, уровнем точности 5 и ограничением скорости дороги 60 км/ч в точке правоохранительных органов). Основываясь на фактической ситуации большего количества транспортных средств, проходящих на дорожной секции, три жестких транспортных средства (называемые «Три ось») и шесть сочленений оси (называемые «шесть оси») используются в качестве транспортных средств для проверки, а общий вес транспортных средств определяется 26,5T (три оси) и 42,8T (шесть оси), управляя шкалами. Адинамические масштабы удаленно проверяется транспортным средством проверки, и приведен анализ неопределенности измерений и расчет результатов проверки.
3.1: Стандартный компонент неопределенности U (TMV), введенный входной переменной TMV
Стандартный источник неопределенности U (TMV) входного количества TMV в основном поступает из компонентов неопределенности, введенных в результате повторяемости, разрешения, проверки потерь расхода топлива транспортного средства, изменений скорости и ненормального движения динамических шкал грузовиков.
3.1.1: Проверьте неопределенность повторяемости U 1
Проверьте неопределенность повторяемости и проанализируйте ее с помощью оценки класса A. Убедитесь, что транспортное средство проходит через точку проверки на типичной скорости 40 км/ч (приблизительно постоянная скорость) на этом участке дороги, в общей сложности 10 проверок. Данные показаны в таблице 2. Используйте формулу Бесселя для расчета и проверки неопределенности повторяемости, как показано в формулах (2) - (4).
Таблица 2: Неопределенность U 1 для проверки повторяемости (единица: кг)
Количество раз | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | TMF-Рефери | TMF | С | U1 |
Три топора | 26650 | 26500 | 26650 | 26600 | 26650 | 26600 | 26650 | 26650 | 26600 | 26650 | 26500 | 26610 | 61.5 | 61.5 |
Шесть топоров | 42950 | 42800 | 42900 | 42900 | 42900 | 42850 | 42900 | 42950 | 42950 | 42850 | 42800 | 42895 | 49,7 | 49,7 |
Примечание: M является фактическим количеством проверки, и в случае оно было проверено один раз, так что m = 1.
3.1.2: Проверьте неопределенность U 2, вызванную разрешением показаний для взвешивания
Из -за значения деления D динамической шкалы грузовиков составляют 50 кг, компонент неопределенности, вызванный значением деления динамической шкалы грузовиков:
2 u = 0,29d = 14,5 кг
3.1.3: Неопределенность, вызванная расходом топлива для транспортного средства U 3
После нескольких испытаний и проверки были проверены фактический расход топлива контрольного транспортного средства и конкретный теоретический расход топлива, предоставленный производителем. Например, расход топлива двухстого транспортного средства составляет 22 кг/100 км, автомобиль с тремя осьми составляет 29 кг/100 км, автомобиль с четырьмя осьми составляет 35 кг/100 км, а автомобиль из шести ось составляет 40 кг/100 км; Фактическая проверка однажды рассчитывается на основе 100 километров работы. Предполагая, что влияние расхода топлива следует единому распределению, тогда:
Три топора | |
Шесть топоров |
3.1.4: Неопределенность, вызванная изменениями скорости транспортного средства U 4
JJG907-2006 «Правила проверки для автоматических приборов взвешивания динамических автомобильных транспортных средств» не указывают конкретный диапазон скорости для тестирования, поэтому ограничение скорости для динамических масштабов грузовиков в непоставочных правоохранительных точках принимается в качестве минимального значения ограничения скорости дороги и динамического ограничения шкалы грузовиков. Под ограничением скорости различные скорости транспортных средств с интервалом 5 км/ч использовались для выполнения взвешивания и статистического анализа по динамическому шкале в точке оценки. Динамическая ошибка взвешивания динамической шкалы транспортных средств в этой точке проверки не изменилась более чем на 0,47% в рамках рабочего диапазона максимальной и минимальной скорости. Предполагая половину ширины 0,47%/2 и после единого распределения:
Три топора | |
Шесть топоров |
3.1.5: Анализ неопределенности, введенный ненормальным вождением U 5
При нормальных обстоятельствах грузовик может получить относительно точные результаты взвешивания только тогда, когда он плавно и равномерно проходит через зону взвешивания с указанной скоростью. Однако в фактическом процессе значительное количество грузовиков примет аномальные методы вождения, чтобы пройти через зону взвешивания, такие как перекрестные полосы, применение тормозов, отключение скорости, переключение передач и перекрестные полосы. Из экспериментальных данных некоторые ненормальные результаты вождения могут соответствовать требованиям уровня 5. Согласно статистике данных из точек правоохранительных органов за пределами площадки, вероятность нормальных транспортных средств составляет около 95%. Предполагая, что нормальные транспортные средства для вождения следуют нормальному распределению, взаимосвязь между вероятностью P и достоверным фактором K при нормальном распределении показана как k = 1,96; В то же время, основываясь на статистическом периоде, относительная ошибка среднего отображаемого значения транспортного средства варьируется от -0,35% до+0,47%. Принимая половину ширины как половину относительного интервала ошибок среднего отображаемого значения, тогда u 5:
Три топора | |
Шесть топоров |
3.1.6: Синтез стандартного компонента неопределенности U (TMV), введенный входным TMV
Стандартный компонент неопределенности U (TMV), введенный входным количеством TMV, получается из вышеуказанных пяти компонентов. Проверка повторяемости и разрешение шкалы проверки, расход топлива, изменения скорости и аномального вождения не связаны. Поэтому,
Три топора | |
Шесть топоров |
Следовательно, оценка неопределенности измерения динамической ошибки приводит к удаленной проверке динамической шкалы грузовиков в случае может соответствовать требованиям.
4: Заключение
Посредством анализа влияния неопределенности удаленной проверкиДинамические масштабы грузовиковБыло обнаружено, что в дополнение к повторяемости измерения изменения в рабочей скорости транспортных средств и аномального вождения оказывают значительное влияние на метрологические характеристики динамических шкал грузовых автомобилей, которые могут легко вызвать значительные противоречия в правоохранительных органах по перегрузке шоссе. Следовательно, крайне важно эффективно контролировать и ограничить проход грузовых транспортных средств с помощью динамических масштабов грузовиков и использовать динамические результаты взвешивания динамических масштабов. Чтобы уменьшить влияние ненормального вождения на динамические результаты взвешивания, необходимо реализовать такие меры, как изоляция жесткой полосы и захват и выявление аномальных явлений вождения для дальнейшего улучшения системы правоохранительных органов за пределами площадки. В то же время, создание и ограниченная реализация систем удаленной проверки может более точно определить эффективность измерения динамических масштабов грузовиков, своевременно обнаружить риски и скрытые опасности в работе динамических шкал грузовых автомобилей, эффективно повысить надежность и точность взвешивания данных и обеспечить хорошую техническую поддержку для обеспечения правоохранительных органов Outs Site на шоссе. Этот проект получил поддержку от проекта «Проект системы надзора за рынком провинции Чжэцзян» (номер проекта: 20200306), который предоставил финансирование поддержки для плавных исследований проекта. Мы хотели бы выразить нашу благодарность!
Исследование источников ошибок непрерывного обнаружения и технических решений для макета взвешивания единиц
Связанная статья